Domain turniertechnik.de kaufen?
Wir ziehen mit dem Projekt
turniertechnik.de um.
Sind Sie am Kauf der Domain
turniertechnik.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain turniertechnik.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **

Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
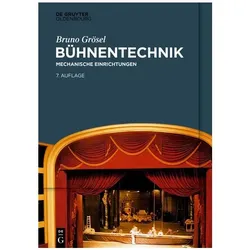
Bühnentechnik, Fachbücher von Bruno GröselDas Fachbuch 'Bühnentechnik' von Walter de Gruyter bietet eine umfassende Darstellung der modernen Entwicklungen in der Bühnentechnik. Es beleuchtet den Übergang von einfachen manuellen Antrieben zu hoch spezialisierten Systemen, die ein fundiertes technisches Know-how erfordern. Die Inhalte richten sich an ein breites Publikum, von Handwerkern bis hin zu Studierenden an Fachhochschulen und Universitäten. Die aktuelle Auflage, die an die neuesten Normen von 2021 angepasst wurde, vermittelt praxisnahe und theoretisch fundierte Kenntnisse. Der Autor, Em.O.Univ.Prof.Dipl.-Ing. Dr.techn. Bruno Grösel, ist eine anerkannte Persönlichkeit in der Theatertechnik und bringt seine Expertise als Vizepräsident der österreichischen Theatertechnischen Gesellschaft ein. Das Buch bietet detaillierte Einblicke in mechanische Einrichtungen und ist ein unverzichtbares Nachschlagewerk für Fachleute und Interessierte, die sich mit den technischen Aspekten moderner Bühnentechnik auseinandersetzen möchten.99,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
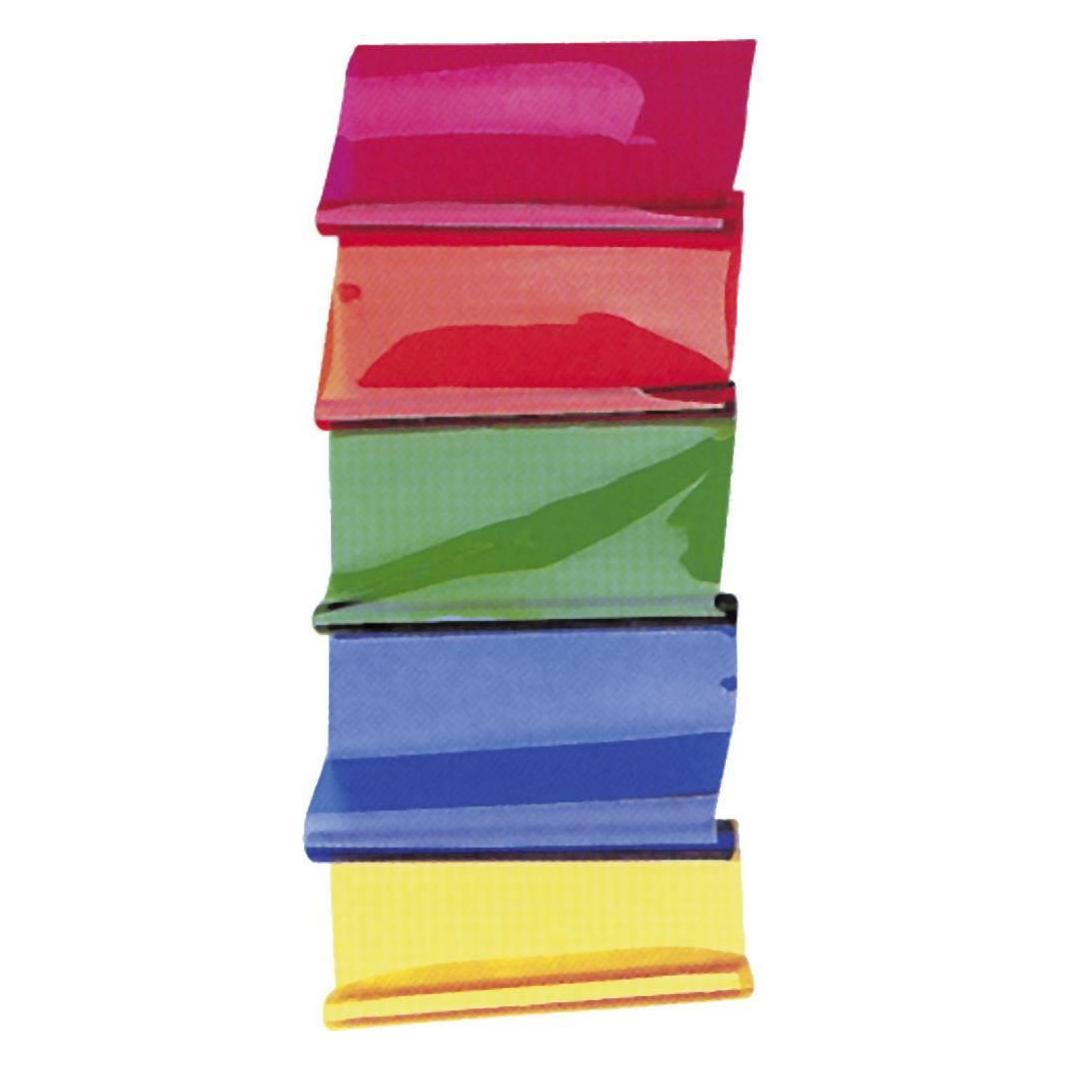
Eurolite Farbfolienbogen Pink Passend für (Bühnentechnik)PAR 36, PAR-56, PAR-64, Lichttechnik ZubehörDer Eurolite Farbfolienbogen in Pink ist ein spezialisiertes Zubehör für die Bühnentechnik, das für die Scheinwerfermodelle PAR 36, PAR-56 und PAR-64 konzipiert ist. Diese Farbfolie ermöglicht es, Lichtquellen in einem lebendigen Pinkton zu filtern, was eine kreative und ansprechende Beleuchtung für verschiedene Veranstaltungen und Aufführungen schafft. Die Verwendung von Farbfolien ist eine gängige Praxis in der Lichttechnik, um die Atmosphäre eines Raumes zu verändern und visuelle Effekte zu verstärken. Der Farbfolienbogen ist einfach zu handhaben und lässt sich problemlos in die entsprechenden Scheinwerfer integrieren, wodurch eine schnelle Anpassung der Lichtfarbe möglich ist. Die Qualität der Folie sorgt dafür, dass die Lichtintensität nicht beeinträchtigt wird, während gleichzeitig die gewünschte Farbwirkung erzielt wird. Diese Eigenschaften machen den Farbfolienbogen zu einem unverzichtbaren Werkzeug für Lichttechniker und Veranstaltungsplaner. - Spezialisiert für PAR 36, PAR-56 und PAR-64 Scheinwerfer - Ermöglicht lebendige Lichtfilterung in Pink - Einfache Handhabung und Integration in bestehende Lichttechnik.28,69 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Bühnentechnik, Fachbücher von Bruno GröselDas Fachbuch 'Bühnentechnik' von Walter de Gruyter bietet eine umfassende Darstellung der modernen Entwicklungen in der Bühnentechnik. Es beleuchtet den Übergang von einfachen manuellen Antrieben zu hoch spezialisierten Systemen, die ein fundiertes technisches Know-how erfordern. Die Inhalte richten sich an ein breites Publikum, von Handwerkern bis hin zu Studierenden an Fachhochschulen und Universitäten. Die aktuelle Auflage, die an die neuesten Normen von 2021 angepasst wurde, vermittelt praxisnahe und theoretisch fundierte Kenntnisse. Der Autor, Em.O.Univ.Prof.Dipl.-Ing. Dr.techn. Bruno Grösel, ist eine anerkannte Persönlichkeit in der Theatertechnik und bringt seine Expertise als Vizepräsident der österreichischen Theatertechnischen Gesellschaft ein. Das Buch bietet detaillierte Einblicke in mechanische Einrichtungen und ist ein unverzichtbares Nachschlagewerk für Fachleute und Interessierte, die sich mit den technischen Aspekten moderner Bühnentechnik auseinandersetzen möchten.99,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
SHOWTEC Dynamica Compact 4-in-1 LichteffekteDer Dynamica Compact von Showtec ist ein 4-in-1-Lichteffekt mit Beam-, Stroboskop-, UV-Wash- und Lasereffekten. Die Beam-Funktion wird von 128 RGBWA-LEDs erzeugt, 24 CW-LEDs sorgen für die Stroboskop-Effekte, während der UV-Wash von 2 Hochleistungs-LEDs erzeugt wird. Der Laser der Klasse 2M verfügt über 2 Laserdioden, die Hunderte von roten und grünen Laserstrahlen projizieren. Jeder Effekt kann einzeln gesteuert werden, oder sie können für eine umfassende Lichtshow kombiniert werden. Mit der Steuerung über DMX oder IR-Fernbedienung, einem Standalone-Modus und 14 integrierten Programmen ist der Dynamic Compact perfekt für DJs, Musiker, Clubs, Bars und mehr. Um größere Bereiche abzudecken, können bis zu 8 Geräte in Reihe geschaltet werden. 4-in-1 LichteffekteBeam, Stroboskop, UV-Wash, RG-Laser (Klasse 2M)Steuerung über DMX, IR-Fernbedienung, Standalone14 integrierte ProgrammeReihenschaltung Leuchtmittel Typ: Diode / DPSS / LEDLED Farbe: RGBWALED-Stroboskop Anzahl: 24LED-Stroboskop Leistung: 0.5 WLaser Farbe: Red / GreenSteuermodus: Auto / DMX / Master Slave / Remote / Sound / Stand AloneDMX-Kanäle: 2 / 5 / 8 / 10Protokolle: DMXStromversorgung: 100-240 V AC 50/60 HzStromverbrauch: 30 WStromeingang: IEC Stromanschluss Ausgang: IEC DMX-Anschluss: XLR 3P In/OutHöhe (mm): 145 mmBreite (mm): 405 mmTiefe (mm): 200 mmGewicht: 2.8 kgIP-Schutzart: IP20 (indoor use only)Gehäuse: Aluminium die-castFarbe: Black291,55 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.